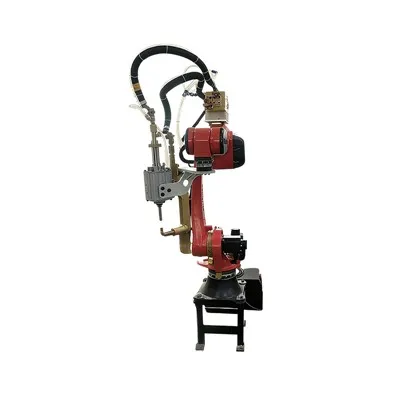
اصلي ګټې
لوړ - دقیق ویلډینګ
د اتومات ویلډینګ روبوټونه د 3D لید پیژندنې سیسټم او روبوټیک بازو سره د ± 0.05 ملي میتر د موقعیت دقت سره مجهز دي ، د ویلډینګ مشعل د ویلډ سیم سره دقیق سمون ډاډمن کوي او غلط تنظیم او ورک شوي ویلډونه کموي.
د اتوماتیک ویلډ سیم موقعیت کول، هیڅ لوړ- دقیق وسیلې ته اړتیا نشته
د 3D لید سکین کولو ټیکنالوژۍ باندې تکیه کول، روبوټ کولی شي په خپلواکه توګه د ویلډ موقعیتونه او د نالی شکلونه وپیژني. دا کولی شي په اوتومات ډول د موقعیت انحرافونه سم کړي حتی کله چې د کار پیسونه غلط ځای په ځای شوي وي ، خام مواد ابعادي زغم لري ، یا اوزار کول د اوسط موقعیت درستیت وړاندیز کوي. دا د پام وړ د وسیلې فکسچرونو تولید او نصبولو لګښتونه کموي او د لارښود تدریس او د پوائنټ موقعیت پروسیجرونه له مینځه وړي.
د ګړندي محصول ماډل بدلون سره انعطاف وړ تولید
د ویلډینګ ورک پیسونو د ځای په ځای کولو په وخت کې اړتیا نشته چې د پوائنټ-په واسطه-پوائنټ تدریس او بیا پروګرام کول ترسره کړئ. د لید سیسټم کولی شي په اوتومات ډول د سکین کولو او پیژندنې وروسته د ویلډینګ لارې رامینځته کړي ، په لنډه موده کې د تولید لاین بدلون وړ کړي. دا د انعطاف وړ تولید اړتیاوې د څو-ډولونو او کوچنیو-بیچ تولیداتو پوره کوي او د تجهیزاتو د کارولو لوړه کچه وړاندې کوي.
اصلي تخنیکي پارامترونه
| د پیرامیټر کټګوري | ځانګړي مشخصات |
|---|---|
| د بازو سپان | 1895 mm |
| د موقعیت دقیقیت تکرار کړئ | ±0.05 mm |
| اعظمي بار | 20 کیلو ګرامه |
| د بریښنا ظرفیت | 5.87 kVA |
| د تجهیزاتو وزن | نږدې 230 کیلوګرامه |
| د ساتنې ټولګي | مړوند IP54; د بدن IP40 |

د غوښتنلیک ساحې او مطابقت لرونکي توکي
| د غوښتنلیک سناریو طبقه بندي | د غوښتنلیک ځانګړي توکي | مطابقت لرونکي توکي |
|---|---|---|
| کوچنۍ او منځنۍ اندازې{0}} فلزي ساختماني برخې | د تجهیزاتو ملاتړ، چوکاټ نښلونکي | اوسپنه، کاربن فولاد، سټینلیس فولاد |
| معیاري برخې | د پایپ بټ جوړه، د پلیټ ټوټې کول | اوسپنه، کاربن فولاد، سټینلیس فولاد، المونیم |
| لوړ-متقابله سناریوګانې | د محصولاتو ویلډینګ د کیفیت تفتیش او تصدیق ته اړتیا لري | سټینلیس سټیل، المونیم، مسو (د لوړ- دقیق ویلډینګ اړتیاوې پوره کوي او د تفتیش او تصدیق تصدیق تضمینوي) |
شکل 2.1 3D سمولیشن ډیاګرام

د کار اصول او پروسه
1 ګام: د ورک پیس موقعیت او د تجهیزاتو پیل کول
د ویلډینګ کولو ورک پیس په خوندي ډول د ویلډینګ سټیشن کې ټاکل شوی. د ماډل 1820 3D ویژن ویلډینګ روبوټ د ځواک-په ځان-تحقیق کې بشپړوي، او د 3D ویژن کیمره سټنډرډ حالت ته ننوځي. د کنټرول سیسټم، د ویلډینګ بریښنا سرچینه، د تار تغذیه کولو میکانیزم او د پروګرام ښوونه ټول په ورته وخت کې چمتو دي، د ویلډینګ پیل کمانډ ته انتظار باسي.
2 ګام: د 3D ویژن سکیننګ له لارې د ویلډ سیم کانټور ډیټا راټول کړئ
د 3D ویژن سکین کولو وسیله چې په روبوټ کې ایښودل شوي د هدف په ورک پیس کې ټول{1}} ګردي سکین ترسره کوي. دا د ویلډ سیم ریښتیني-درې ابعادي معلومات ترلاسه کوي پشمول د موقعیت، رجحان، عرض، د نالی شکل او د لوړوالی انحراف، په سمه توګه د ویلډ ریښتیني سرعت معلوموي، او د ورک پیس ځای پرځای کولو انحراف او د راتلونکو موادو ابعادي غلطیو له امله د غلط موقعیت څخه مخنیوی کوي.
3 ګام: صنعتي کنټرول کمپیوټر ته د ویلډ ډیټا ریښتیني وخت لیږد
د بصری سکیننګ له لارې راټول شوي لوی 3D همغږي ډیټا په ریښتیني وخت کې د ارتباطي لینونو له لارې ملاتړ کونکي صنعتي کنټرول کمپیوټر ته لیږدول کیږي ، کوم چې په ترکیب کې اصلي سکین شوي عکسونه او د ویلډ پوائنټ پیرامیټرې ذخیره کوي.
څلورم ګام: هوښیار کمپیوټري او د کمپیوټر لخوا غوره ویلډینګ ټراجکټري پلان کول
د صنعتي کنټرول کمپیوټر د مسلکي ویلډینګ پروسې سافټویر سره سرایت شوی. دا د راټول شوي 3D ویلډ ډیټا په اړه د شور کمول ، سمون ، تحلیل او محاسبه ترسره کوي ، په اوتومات ډول د پری سیٹ ویلډینګ پروسې پیرامیټرې پرتله کوي ، او د ورک پیس موادو او ویلډینګ تخنیکي اړتیاو سره په ترکیب کې دقیق او دوامداره روبوټیک ویلډینګ حرکت حرکت رامینځته کوي. په ورته وخت کې ، دا د ورته پروسې پیرامیټونو سره سمون لري لکه د ویلډینګ اوسنی ، ولتاژ او د تار تغذیه کولو سرعت.
5 ګام: د کمپیوټر مسله حرکت او ویلډینګ کنټرول سیګنالونه
وروسته له دې چې د ټراکټوري پلان بشپړ شي، کمپیوټر په همغږي توګه د لارې لارښوونې او د ویلډینګ پروسې پیرامیټرونه د روبوټ کنټرول سیسټم ته لیږي، او د ویلډینګ بریښنا سرچینې او تار فیډر سره نښلوي ترڅو مخکې له مخکې د ویلډینګ پیرامیټونه تنظیم کړي.
شپږم ګام: روبوټ په اتوماتيک ډول د لارښوونو سره سم د ویلډینګ مشعل چلوي
د کنټرول سیګنالونو ترلاسه کولو وروسته ، د همکارۍ ویلډینګ روبوټ په دقیق ډول د پلان شوي لار سره حرکت کوي. د ویلډینګ مجهز مشعل د ویلډ لارې تعقیب په دوامداره سرعت سره سفر کوي؛ د تار فیډر په ثابت ډول د ویلډینګ تار په همغږي ډول تغذیه کوي ، او د ویلډینګ بریښنا سرچینې محصول د ویلډینګ اوسني او ولتاژ سره سمون لري. په ټوله پروسه کې هیڅ حقیقي وخت-د لاسي لاسي عملیاتو ته اړتیا نشته.
7 ګام: د لوړ- دقیق اتوماتیک ویلډینګ عملیات بشپړول
د ویلډینګ مشعل په ټوله پروسه کې د ریښتیني وخت لید انحراف اصلاح سره د مخکیني ویلډ ټراجکټوري په اوږدو کې دوامداره ویلډینګ ترسره کوي. دا کولی شي په اوتومات ډول د ویلډینګ لاره تنظیم کړي حتی که چیرې د ورک پیس لږ نصب کول شتون ولري ، په پای کې د ټول ویلډ سیم اتوماتیک ویلډینګ لوړ-دقت او لوړ- موثریت احساسوي. د ویلډینګ د یوې برخې په بشپړیدو سره ، روبوټ کولی شي د برنامې سره سم راتلونکي ویلډ موقعیت ته لاړ شي او پورتنۍ کړنلارې تکرار کړي. وروسته له دې چې ټولې پروسې پای ته ورسیږي، تجهیزات د راتلونکي عملیاتي قوماندې انتظار کولو لپاره د سټینډ بای حالت ته بیا تنظیمیږي.
انځور 2.2 په - سایټ کې د فزیکي څیز ډیاګرام

شکل 2.3 د هرې برخې بند- ډیاګرامونه


ویډیو مظاهره
د کارولو او ساتنې سپارښتنې
د چاپیریال تطابق:په وچ، ټیټ{0}} دوړو چاپیریال کې کار وکړئ ترڅو د 3D لید دقت اغیزه کولو څخه د رطوبت یا زیان رسونکي ګازونو مخه ونیسي.
ابتدايي کمیسیون:د لومړي کارولو دمخه د 3D لید سینسر او میخانیکي بازو کیلیبریټ کړئ ترڅو د معلوماتو اسانه لیږد یقیني شي.
ساتنه:په منظم ډول د 3D لید لینز پاک کړئ او د تجهیزاتو ژوند اوږدولو لپاره د بریښنا سرکټ ثبات چیک کړئ.
د پرسونل روزنه:آپریټران باید د مؤثره عملیاتو ساتلو لپاره لومړني پیرامیټر تنظیمات او د ستونزو حل کول زده کړي.
د شرکت پیژندنه

چوانګلیډا د سپټ ویلډینګ روبوټ بشپړ سیټونو مسلکي جوړونکی او د یو- سټاپ ویلډینګ ورک سټیشنونو عرضه کونکی دی. پیرودونکي کولی شي په جلا توګه روبوټونه واخلي یا د بشپړ مدغم ټرکی تحویلي حل غوره کړي. موږ د دې وړتیا لرو چې د محصول بروشرونه، د 3D CAD انځورونه او د روبوټ بدن تفتیش راپورونه چمتو کړو. ټول محصولات د صادراتو معیاري بسته بندي غوره کوي او په ټوله نړۍ کې لیږدول کیدی شي.
تاسو کولی شئ د مستقیم نرخ غوښتنه وسپارئ، یا موږ ته د خپل کاري کاري پروسې معلومات راولیږئ ترڅو د دودیز انتخاب حل ترلاسه کړئ.
هوښيار ټکي: د اتومات ویلډینګ روباټونه، د چین اتومات ویلډینګ روباټونه جوړونکي، عرضه کوونکي، فابریکه